I sistemi accelerati sono sistemi di riferimento che si muovono con accelerazione rispetto a un sistema di riferimento inerziale. A differenza dei sistemi che si muovono di moto rettilineo uniforme, i sistemi accelerati non obbediscono direttamente alla formulazione classica delle leggi della dinamica, in particolare alla seconda legge di Newton, senza introdurre opportune correzioni.
Questo accade perché, in presenza di accelerazione, il principio di inerzia non è più valido nella sua forma classica e il moto dei corpi osservato all’interno di tali sistemi appare alterato rispetto a quello previsto da un osservatore inerziale.
Studiare i sistemi accelerati significa quindi affrontare il problema fondamentale di come la dinamica si modifichi quando si cambia il punto di vista dell’osservatore. Questo tema ha una rilevanza che va ben oltre l’ambito teorico, trovando applicazioni pratiche nella fisica terrestre e cosmica, nell’ingegneria, nella meteorologia e nella relatività generale.
Infatti, la Terra stessa è un sistema accelerato, essendo soggetta a moto rotatorio e a variazioni della sua velocità orbitale, e molti fenomeni fisici osservabili — come la traiettoria dei cicloni o il comportamento degli oggetti in veicoli in accelerazione — possono essere compresi solo adottando un riferimento non inerziale.
Sistemi accelerati e sistemi non inerziali
I sistemi accelerati sono un caso particolare e fondamentale dei sistemi di riferimento non inerziali, cioè quei sistemi in cui non valgono direttamente le leggi della dinamica nella forma usuale. Quando un sistema di riferimento subisce un’accelerazione che sia lineare, rotazionale o una combinazione delle due esso non può più essere considerato inerziale, e gli oggetti osservati al suo interno sembrano comportarsi in modi che contraddicono l’intuizione derivata dalla meccanica classica.
Nei sistemi inerziali, ovvero quelli che si muovono con velocità costante (compreso il caso di quiete) rispetto a un sistema assoluto o idealmente galileiano, un corpo non soggetto a forze conserva il proprio stato di moto rettilineo uniforme, secondo il principio di inerzia. Tuttavia, quando l’osservatore si trova in un sistema accelerato, il moto di quel corpo appare alterato: l’oggetto sembra accelerare o deviare anche in assenza di forze reali. È per questo motivo che si definiscono non inerziali i sistemi accelerati: la seconda legge di Newton non è più sufficiente a descrivere il moto se non si introducono forze fittizie o apparenti che tengano conto dell’accelerazione del sistema stesso.
Esempi
Un esempio intuitivo è quello di un’automobile che frena bruscamente: chi è seduto al suo interno percepisce una spinta in avanti, come se una forza lo trascinasse. In realtà, dal punto di vista di un osservatore esterno (inerziale), è l’auto che decelera mentre il corpo del passeggero tende a mantenere il suo moto. L’effetto osservato all’interno dell’auto può essere spiegato solo introducendo una forza apparente, tipica di un sistema non inerziale.
In sintesi, tutti i sistemi accelerati sono sistemi non inerziali, ma non tutti i sistemi non inerziali si riducono a semplici accelerazioni lineari: vi sono infatti moti rotatori, vibrazioni e altri tipi di accelerazioni più complesse che conferiscono un carattere non inerziale al sistema di riferimento. Comprendere la dinamica in questi sistemi richiede dunque una riformulazione apparente delle leggi del moto, introducendo termini correttivi che hanno una base puramente osservazionale.
Dinamica nei sistemi accelerati
Quando ci si sposta da un sistema di riferimento inerziale a uno accelerato, il comportamento dei corpi osservati sembra violare le leggi classiche della dinamica. In particolare, la seconda legge di Newton, F=ma, non risulta più sufficiente per descrivere il moto se applicata direttamente nel sistema accelerato. Per ovviare a questa discrepanza, è necessario introdurre delle forze fittizie (o apparenti) che tengano conto dell’accelerazione del sistema di riferimento stesso.
Immaginiamo un corpo che si trovi in un sistema in accelerazione lineare rispetto a un sistema inerziale. Un osservatore che si muove insieme al sistema accelerato vedrà il corpo comportarsi come se fosse soggetto a una forza aggiuntiva, non riconducibile a una causa fisica diretta. Questa forza, detta forza d’inerzia, ha espressione:
Finerzia = – mariferimento
dove ariferimento è l’accelerazione del sistema non inerziale rispetto a un sistema inerziale. Il segno negativo indica che questa forza appare agire in direzione opposta rispetto all’accelerazione del sistema stesso.
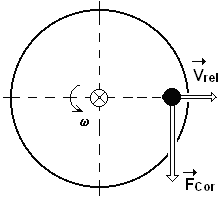
forza di Coriolis
Sistemi rotanti
Il concetto si estende anche ai sistemi rotanti, nei quali compaiono ulteriori forze fittizie come la forza centrifuga, che sembra spingere i corpi verso l’esterno rispetto all’asse di rotazione e la forza di Coriolis, che agisce su corpi in moto all’interno di un sistema rotante
Tutte queste forze non hanno un’origine fisica “reale”, nel senso che non derivano da interazioni con altri corpi o da campi di forza, ma sono introdotte per rendere la seconda legge di Newton formalmente valida anche in un sistema non inerziale.
Questo approccio permette di trattare il moto in sistemi accelerati con la stessa struttura matematica della meccanica classica, a patto di accettare l’esistenza di queste forze “inventate”. Pur essendo fittizie, esse hanno effetti osservabili e misurabili, e quindi diventano strumenti essenziali per analizzare fenomeni reali in ambiti come l’ingegneria, la geofisica e la fisica dello spazio.
Sistemi accelerati e relatività
I sistemi accelerati, oltre a essere fondamentali nella meccanica classica, assumono un ruolo centrale nella teoria della relatività, sia ristretta che generale. Nella Relatività Ristretta, formulata da Albert Einstein nel 1905, si assume che le leggi della fisica abbiano la stessa forma in tutti i sistemi inerziali, cioè quelli che si muovono a velocità costante l’uno rispetto all’altro.

Einstein
Tuttavia, tale teoria non tratta direttamente i sistemi accelerati: non vi è spazio, in questo contesto, per sistemi non inerziali o per forze fittizie.
Fu con la Relatività Generale, pubblicata da Einstein nel 1915, che i sistemi accelerati divennero protagonisti. Un principio fondamentale di questa teoria è il principio di equivalenza, secondo il quale gli effetti di un’accelerazione costante sono localmente indistinguibili da quelli di un campo gravitazionale uniforme. In altre parole, un osservatore in un ascensore chiuso non può distinguere se la forza che percepisce sia dovuta a un’accelerazione verso l’alto o alla gravità terrestre. Questo insight rivoluzionario porta a una visione geometrica della gravità: non come forza, ma come curvatura dello spaziotempo provocata dalla massa e dall’energia.
I sistemi accelerati, in questo contesto, non sono semplicemente casi particolari: sono il punto di partenza per comprendere come il moto si modifichi in presenza di masse e campi gravitazionali. Ad esempio, un satellite in orbita descrive un moto accelerato (curvilineo) rispetto a un sistema inerziale, ma in Relatività Generale si interpreta tale moto come una geodetica nello spaziotempo curvo.
La riflessione sui sistemi non inerziali, nata nel contesto della meccanica classica con l’introduzione delle forze fittizie, si è così trasformata, nella fisica moderna, in uno degli assi portanti della nostra comprensione dell’universo, dove accelerazione e gravità si fondono in un’unica visione dinamica.
Applicazioni dei sistemi accelerati
I sistemi di riferimento accelerati, pur essendo concettualmente più complessi rispetto a quelli inerziali, trovano applicazione in molteplici settori della scienza e della tecnologia. La necessità di considerare le forze apparenti che emergono in questi sistemi è cruciale per comprendere e prevedere fenomeni reali.
Meteorologia e climatologia
La forza di Coriolis rappresenta uno degli esempi più emblematici di come la fisica riesca a descrivere fenomeni apparentemente complessi attraverso leggi ben definite. Si tratta di una forza apparenta che emerge quando si osserva il moto di un corpo all’interno di un sistema di riferimento rotante, come la Terra. Sebbene questa forza non derivi da interazioni fisiche reali – come la gravitazione o l’elettromagnetismo – i suoi effetti sono concreti e misurabili.
Ingegneria dei trasporti
Nei veicoli in accelerazione o decelerazione, come automobili, treni e aerei, le forze apparenti influenzano il comfort e la sicurezza dei passeggeri. Ad esempio, durante una curva, i passeggeri percepiscono una forza che li spinge verso l’esterno, nota come forza centrifuga. Questa forza non deriva da un’interazione fisica reale, ma è una conseguenza dell’accelerazione centripeta necessaria per mantenere il veicolo in traiettoria curva
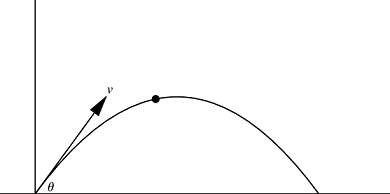
proiettile
Nonostante la sua natura “illusoria”, la forza di Coriolis è indispensabile per interpretare correttamente una vasta gamma di fenomeni, dal comportamento dei cicloni tropicali alla traiettoria di un proiettile a lungo raggio, fino ai modelli numerici utilizzati per prevedere il clima e simulare la circolazione atmosferica e oceanica.
Fisica delle particelle
Negli acceleratori di particelle, come quelli utilizzati per la ricerca in fisica delle alte energie, le particelle sono soggette a forti accelerazioni. In questi contesti, è essenziale considerare gli effetti delle forze apparenti per progettare e interpretare correttamente gli esperimenti. Ad esempio, la spettrometria di massa con acceleratore (AMS) utilizza accelerazioni elevate per separare isotopi rari da quelli più abbondanti, trovando applicazioni in archeologia, geologia e biomedicina .
Astronomia e astrofisica
La comprensione dei sistemi accelerati è cruciale anche in astronomia. Ad esempio, l’interpretazione del moto dei corpi celesti e la descrizione delle orbite richiedono l’uso di sistemi di riferimento non inerziali. Inoltre, la Relatività Generale di Einstein, che estende la meccanica classica ai sistemi accelerati, è fondamentale per descrivere fenomeni come la curvatura dello spaziotempo in presenza di masse ed energie elevate.
Simulazioni e modellistica
Software avanzati come OpenFOAM e SimulationX permettono di modellare e simulare sistemi complessi che coinvolgono movimenti accelerati. Questi strumenti sono utilizzati in ingegneria per analizzare il comportamento di macchinari, veicoli e strutture soggette a forze variabili, contribuendo alla progettazione e all’ottimizzazione di sistemi complessi

