Le forze apparenti sono un concetto affascinante della fisica classica che emerge quando si analizza il moto da un punto di vista non inerziale, ovvero da un sistema di riferimento in accelerazione. A differenza delle forze reali, che derivano da interazioni fisiche fondamentali come la gravitazione o l’elettromagnetismo, le forze apparenti non hanno un’origine fisica diretta: sono introdotte per spiegare il comportamento degli oggetti osservati in sistemi accelerati, nei quali le leggi di Newton altrimenti non risulterebbero valide.
Quando un osservatore si trova in un sistema in moto accelerato come un ascensore che parte, un’automobile in curva o una giostra in rotazione percepisce forze che sembrano agire su di lui o su oggetti vicini, ma che non sono causate da alcuna interazione concreta. Questo tipo di forze, come la forza centrifuga, la forza di Coriolis o la meno nota forza di Eulero, sono dette “apparenti” proprio perché risultano da un’interpretazione dinamica errata se non si tiene conto dell’accelerazione del sistema di riferimento.
L’introduzione delle forze apparenti consente di recuperare la validità delle leggi della dinamica anche nei sistemi non inerziali. In pratica, si “compensa” l’effetto dell’accelerazione del sistema aggiungendo forze fittizie che, pur non esistendo realmente, permettono di analizzare correttamente il moto degli oggetti da quel punto di vista. Questo approccio è essenziale in molti ambiti applicativi, dalla meteorologia alla fisica terrestre, fino alla progettazione di veicoli in rotazione o satelliti artificiali.
Sistemi di riferimento
Per comprendere appieno il significato delle forze apparenti, è fondamentale chiarire il concetto di sistema di riferimento, ovvero il punto di vista da cui si osserva e si descrive il moto di un corpo. In fisica, un sistema di riferimento è detto inerziale quando non è soggetto ad alcuna accelerazione; in questi sistemi le leggi di Newton sono perfettamente valide e non richiedono correzioni. Galileo fu tra i primi a intuire che il moto poteva essere descritto correttamente solo rispetto a un osservatore in uno stato di quiete o di moto rettilineo uniforme.
Tuttavia, nella realtà quotidiana ci troviamo spesso immersi in sistemi di riferimento non inerziali, ossia sistemi in accelerazione rispetto a un sistema inerziale. Un treno che accelera, un’automobile che curva o persino la superficie terrestre, che ruota su sé stessa, rappresentano esempi di sistemi di riferimento non inerziali. In questi contesti, le leggi del moto sembrano non funzionare più come ci aspetteremmo. Ad esempio, un oggetto lasciato libero su un’automobile che frena sembra muoversi in avanti, anche se nessuna forza reale lo sta spingendo in quella direzione.
seconda legge di Newton
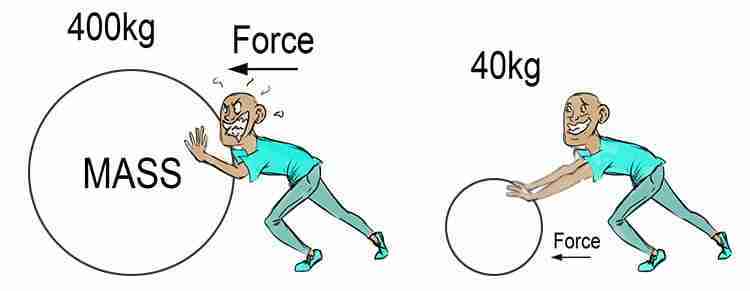
Per spiegare questi comportamenti dal punto di vista dell’osservatore che si trova nel sistema accelerato, si introducono le forze apparenti, che compensano l’effetto dell’accelerazione del sistema stesso. È proprio grazie a queste forze fittizie che possiamo continuare ad applicare la seconda legge di Newton anche in un sistema non inerziale, pur sapendo che esse non derivano da alcuna interazione materiale.
Esempi
Un esempio quotidiano chiarisce bene questo concetto: quando un autobus parte bruscamente, i passeggeri percepiscono una forza che li “spinge” all’indietro. In realtà, non c’è nessuna forza che agisce su di loro in quella direzione; è semplicemente l’effetto dell’inerzia del loro corpo che tende a mantenere lo stato di quiete mentre l’autobus accelera in avanti. Dal punto di vista dell’osservatore a bordo, però, quella spinta all’indietro sembra reale, e per spiegare il moto degli oggetti all’interno dell’autobus si introduce una forza apparente diretta verso il retro del veicolo.
La distinzione tra sistemi inerziali e non inerziali non è solo una questione concettuale, ma ha profonde implicazioni fisiche e pratiche. In molte situazioni, come nel calcolo delle traiettorie di satelliti o nella descrizione dei venti terrestri, tenere conto delle forze apparenti è essenziale per ottenere previsioni corrette.
Principali forze apparenti
Nei sistemi di riferimento non inerziali, le forze apparenti assumono forme diverse a seconda del tipo di moto del sistema stesso. Alcune sono familiari anche nella vita quotidiana, altre emergono in contesti più specifici, come la meteorologia o l’ingegneria aerospaziale.
Forza di inerzia (o forza d’inerzia lineare)
La più semplice tra le forze apparenti è la forza d’inerzia, che si manifesta in un sistema che accelera in linea retta. Quando un osservatore si trova in un sistema in accelerazione, gli oggetti al suo interno sembrano essere soggetti a una forza nella direzione opposta all’accelerazione.
Matematicamente, la forza d’inerzia è espressa come:
Finerzia = – mas
dove
m è la massa del corpo
as è l’accelerazione del sistema di riferimento.
Un esempio tipico si ha quando un ascensore inizia a muoversi verso l’alto: si ha la sensazione di essere spinti verso il pavimento. Dal punto di vista di un osservatore interno, il nostro corpo sembra soggetto a una forza verso il basso, anche se in realtà è l’ascensore a muoversi verso l’alto contro l’inerzia del nostro corpo.
Forza centrifuga
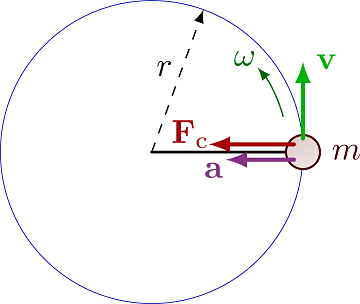
La forza centrifuga è probabilmente la forza apparente più nota. Essa si manifesta in sistemi rotanti, ed è diretta radialmente verso l’esterno, in opposizione alla forza centripeta che agisce verso il centro della rotazione.
forza centripeta
Dal punto di vista dell’osservatore solidale con il sistema rotante, la forza centrifuga è necessaria per spiegare perché un corpo tende ad “allontanarsi” dal centro durante il moto circolare. È espressa da:
Fcentrifuga = mω2r
dove
ω è la velocità angolare del sistema rotante
r è il vettore posizione del corpo rispetto all’asse di rotazione.
Un esempio classico è dato da una persona su una giostra che percepisce una forza che la spinge verso l’esterno. Anche se nessuna forza reale agisce in quella direzione, dal suo punto di vista essa esiste e va tenuta in conto.
Forza di Coriolis
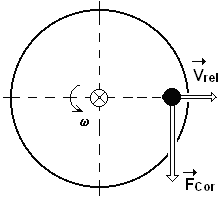
Tra le forze apparenti vi è la forza di Coriolis dovuta al fisico francese Gaspard Gustave de Coriolis che agisce su un corpo che si muove all’interno di un sistema rotante. Questa forza è responsabile della deviazione della traiettoria degli oggetti in movimento e ha un ruolo fondamentale in fenomeni naturali su larga scala, come la circolazione atmosferica e oceanica.
forza di Coriolis
La sua espressione è:
FCoriolis = – 2 mω x v
dove
ω è il vettore velocità angolare del sistema rotante (ad esempio, quello della Terra)
v è la velocità del corpo nel sistema non inerziale (cioè rispetto al sistema rotante)
x indica il prodotto vettoriale
In pratica, nell’emisfero nord, un oggetto che si muove liberamente tende a deviare verso destra, mentre nell’emisfero sud devia verso sinistra. Questo effetto spiega, ad esempio, perché gli uragani ruotano in senso antiorario a nord dell’equatore e in senso orario a sud.
Forza di Eulero
Meno nota ma concettualmente importante tra le forze apparenti vi è la forza di Eulero che si manifesta quando la velocità angolare del sistema rotante varia nel tempo, ovvero in presenza di accelerazione angolare.
La sua espressione è:
FEulero = – m dω/dt x r
Questa forza entra in gioco, ad esempio, quando un giroscopio cambia orientamento o quando si accelera o decelera una piattaforma rotante. Anche se spesso trascurata nei problemi scolastici, è fondamentale per la dinamica dei corpi rigidi in rotazione variabile.
Implicazioni
Le forze apparenti, pur non essendo legate a interazioni fisiche reali, rappresentano una straordinaria conquista del pensiero scientifico: esse dimostrano come la descrizione del mondo fisico dipenda in modo profondo dal punto di vista dell’osservatore. In particolare, la loro introduzione consente di estendere l’applicabilità delle leggi di Newton a sistemi accelerati, salvaguardando la coerenza interna della meccanica classica.
Le implicazioni delle forze apparenti si estendono ben oltre l’ambito teorico. Esse sono fondamentali nella vita quotidiana, per spiegare fenomeni familiari come la sensazione di spinta in un’auto che accelera o in una curva stretta e in:
meteorologia, per comprendere la circolazione dei venti e la formazione dei cicloni;
ingegneria meccanica e aerospaziale, per progettare veicoli che si muovono in ambienti rotanti o accelerati;
geofisica, per analizzare la dinamica delle masse d’acqua e dei continenti sulla superficie terrestre;
Inoltre, lo studio delle forze apparenti apre la strada a concetti più avanzati, come il principio di equivalenza nella teoria della relatività generale, dove la distinzione tra forza gravitazionale e accelerazione assume un significato ancora più profondo.
In ultima analisi, le forze apparenti ci ricordano che il moto non è un concetto assoluto, ma relativo al sistema di riferimento scelto. Riconoscerne gli effetti e comprenderne la natura è essenziale non solo per descrivere con precisione il comportamento dei corpi, ma anche per affinare la nostra percezione della realtà fisica.

