L’attrito di Coulomb è un modello fondamentale della meccanica classica che descrive l’interazione tra superfici solide a contatto in condizioni secche. Formulato da Charles-Augustin de Coulomb nel 1785, questo modello rappresenta una delle prime descrizioni sistematiche del fenomeno dell’attrito, distinguendo tra attrito statico e attrito dinamico.
Il modello di Coulomb si basa sull’osservazione empirica che la forza di attrito è proporzionale alla forza normale tra le superfici e indipendente dalla loro area di contatto e dalla velocità relativa. L’attrito di Coulomb si contrappone ad altri modelli più complessi, come quelli che descrivono l’attrito viscoso, tipico dei fluidi, dove la forza resistente cresce con la velocità, oppure l’attrito viscoelastico, rilevante nei materiali deformabili o lubrificati.
In questi casi, il comportamento dell’attrito dipende da parametri dinamici e microscopici non considerati nel modello classico. Nonostante le sue semplificazioni, l’attrito di Coulomb resta uno strumento essenziale per l’analisi e la progettazione di sistemi meccanici, grazie alla sua semplicità e al buon accordo con molti fenomeni osservabili nella pratica.
Ancora oggi, l’attrito di Coulomb è ampiamente utilizzato in ingegneria, robotica e simulazione numerica, dove fornisce una base per modelli più raffinati che incorporano effetti termici, adesivi o di deformazione.
Il modello di Coulomb
Il modello di Coulomb è il più comunemente utilizzato per descrivere l’attrito tra corpi solidi non lubrificati. Esso distingue due regimi fondamentali: l’attrito statico, che governa la fase in cui non vi è moto relativo tra le superfici, e l’attrito dinamico, che si manifesta una volta avviato lo scorrimento.
Il modello fornisce una descrizione efficace del passaggio tra adesione e moto, mantenendo una formulazione semplice ma fisicamente significativa. Dal punto di vista meccanico, la forza di contatto tra due solidi può essere scomposta in una componente normale Fn, perpendicolare al piano di contatto, e in una componente tangenziale Ft, appartenente al piano stesso.
Coulomb dimostrò sperimentalmente che lo scorrimento ha inizio quando la componente tangenziale raggiunge un valore proporzionale alla forza normale, secondo la relazione:
∣Ft∣= μFn
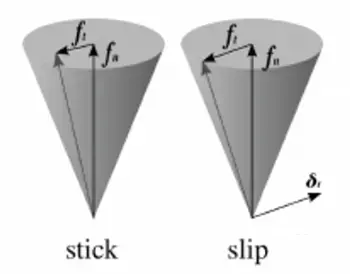
cono di Coulomb
dove μ è il coefficiente di attrito, parametro empirico che dipende dalla natura e dallo stato delle superfici a contatto. Finché la componente tangenziale soddisfa la disuguaglianza ∣Ft∣< μFn, il contatto rimane in regime di adesione e non si osserva scorrimento. Questa condizione è rappresentata geometricamente dal cono di Coulomb, all’interno del quale il vettore forza tangenziale può variare senza provocare moto relativo.
Interpretazione
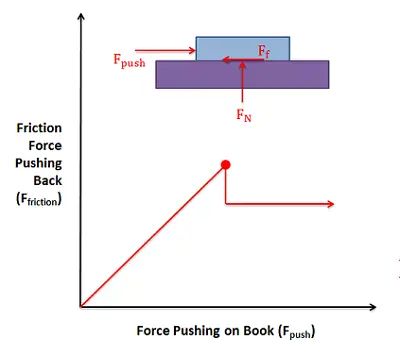
Un’interpretazione intuitiva del modello può essere ottenuta considerando una scatola appoggiata su una superficie orizzontale. Sulla scatola agiscono la forza peso, la forza normale, una forza di attrito e una forza di spinta applicata parallelamente alla superficie.
All’aumentare progressivo della forza di spinta, la forza di attrito statico si adatta istantaneamente per mantenere l’equilibrio, fino a raggiungere un valore massimo pari a μsFn. Superata tale soglia, il vincolo di adesione viene meno e la scatola inizia a muoversi.
Una volta instaurato lo scorrimento, la forza di attrito assume un valore pressoché costante, modellato come:
Ft = μk Fn
dove μk è il coefficiente di attrito dinamico, generalmente inferiore a quello statico. Questa distinzione consente al modello di Coulomb di descrivere in modo efficace sia l’innesco del moto sia il comportamento delle superfici durante lo scorrimento.
Ipotesi semplificative
Il modello di Coulomb si basa su un insieme di assunzioni idealizzate che ne rendono l’applicazione particolarmente semplice ma, al tempo stesso, ne limitano l’accuratezza in contesti reali complessi.
La prima ipotesi fondamentale è che l’attrito tra le superfici sia indipendente dall’area di contatto: ciò implica che, a parità di forza normale, l’ampiezza della superficie a contatto non influisce sull’intensità della forza di attrito. Inoltre, si assume che la forza di attrito dinamico sia costante, cioè indipendente dalla velocità relativa tra i corpi.
Un’altra semplificazione cruciale è che i materiali coinvolti siano considerati perfettamente rigidi e che il contatto avvenga in assenza di lubrificazione, ovvero in condizioni di attrito tra corpi solidi non lubrificati. Il modello trascura quindi effetti legati alla deformazione elastica o plastica delle superfici, alla presenza di contaminanti, all’adesione molecolare, e alla generazione di calore per dissipazione energetica.
Nonostante queste ipotesi possano sembrare limitative, esse permettono di modellare con buona approssimazione una vasta gamma di sistemi meccanici, soprattutto in ambito didattico e progettuale preliminare. Tuttavia, in ambiti più specialistici, come la tribologia avanzata o l’analisi del contatto nei microdispositivi, è necessario ricorrere a modelli più sofisticati che superino le semplificazioni del modello di Coulomb.
Applicazioni dell’attrito di Coulomb
L’attrito di Coulomb trova applicazione in numerosi ambiti dell’ingegneria e della fisica applicata, dove si rende necessaria una modellazione semplificata ma efficace delle interazioni meccaniche tra superfici solide.
Uno degli utilizzi più diffusi è nella meccanica classica, per l’analisi di sistemi soggetti a vincoli non ideali, come blocchi su piani inclinati, pulegge con attrito, o meccanismi con contatto radente. In questi casi, il modello permette di calcolare forze resistenti, condizioni di equilibrio e soglie di innesco del moto.
Nell’ingegneria meccanica, l’attrito di Coulomb è impiegato nella progettazione di sistemi di frenatura, giunti meccanici, frizioni e dispositivi di bloccaggio, dove il controllo delle forze resistive è essenziale per garantire sicurezza e funzionalità.
Il modello è utilizzato anche nella robotica e nella meccatronica, per la compensazione dell’attrito nei sistemi di attuazione e nel controllo di precisione di bracci robotici, dove può influire negativamente sulla risposta dinamica se non correttamente modellato.
Nei software di simulazione dinamica, come quelli basati su metodi agli elementi finiti (FEM) o su dinamica multibody (MBD), l’attrito di Coulomb viene frequentemente implementato come modello di contatto standard, per la sua semplicità computazionale e la capacità di catturare il comportamento macroscopico di molte interazioni solide.
Anche in analisi strutturale e tribologia sperimentale, il modello fornisce un riferimento per confrontare i risultati con dati più avanzati o per effettuare stime preliminari. Infine, l’attrito di Coulomb è spesso integrato in modelli ibridi che combinano attrito secco con componenti viscose o elasto-adesive, estendendone l’applicabilità a condizioni più complesse senza rinunciare alla semplicità analitica di base.
Esempio applicativo: il freno a disco
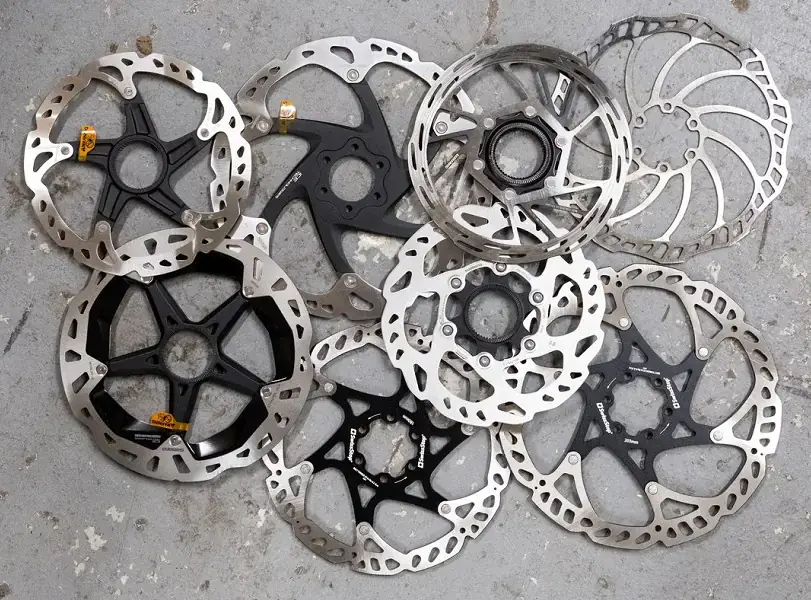
Un esempio emblematico dell’applicazione del modello di Coulomb è rappresentato dal freno a disco, largamente impiegato nei veicoli a motore per rallentare o arrestare la rotazione delle ruote. Il funzionamento del sistema si basa sulla generazione di una forza di attrito tra le pastiglie frenanti e il disco rotante, azionata da un sistema idraulico o meccanico che applica una forza normale N perpendicolare alla superficie del disco.
Secondo il modello di Coulomb, la forza di attrito generata tra pastiglia e disco è proporzionale alla forza normale applicata:
Fattrito = μk N
dove μk è il coefficiente di attrito dinamico, che dipende dal materiale delle superfici (tipicamente composti ceramici, metallici o organici) e dalle condizioni operative (temperatura, umidità, usura). La coppia frenante risultante è data da:
τ = Fattrito ⋅r
dove r è il raggio medio del punto di applicazione della forza sul disco. Questa coppia agisce in direzione opposta alla rotazione, dissipando l’energia cinetica del veicolo sotto forma di calore, generato per effetto dell’attrito.
esempio dell’attrito di Coulomb
Il modello di Coulomb permette di stimare il comportamento del freno in fase di progetto, soprattutto nella determinazione delle forze necessarie per ottenere una determinata decelerazione. Tuttavia, in condizioni estreme (alta velocità, frenate prolungate), entrano in gioco fenomeni non lineari come la variazione del coefficiente di attrito con la temperatura, la degradazione dei materiali o la formazione di gas di attrito, che richiedono modelli tribologici più avanzati.
Nonostante questi limiti, l’attrito di Coulomb fornisce una base teorica solida per l’analisi preliminare delle prestazioni di frenatura e per il dimensionamento dei componenti meccanici coinvolti.
Confronto tra attrito di Coulomb e attrito viscoso nei sistemi frenanti
Meccanismo fisico di dissipazione
Nei sistemi di frenatura, il comportamento dissipativo può essere descritto facendo riferimento a modelli di attrito differenti a seconda della natura del contatto e del mezzo interposto. L’attrito di Coulomb rappresenta il modello di riferimento per i freni a disco e a tamburo tradizionali, nei quali la decelerazione è ottenuta tramite il contatto diretto tra superfici solide non lubrificate, come pastiglie e disco. In questo caso, la forza frenante è proporzionale alla forza normale applicata tra le superfici.
L’attrito viscoso, al contrario, è caratteristico dei sistemi in cui la dissipazione di energia avviene attraverso un fluido interposto, come negli smorzatori idraulici, nei freni a fluido o nei dispositivi magnetoreologici. In tali configurazioni, la resistenza al moto è legata alle proprietà reologiche del fluido piuttosto che al contatto diretto tra superfici solide.
Dipendenza dalla velocità e comportamento dinamico
Una differenza sostanziale tra i due modelli riguarda la dipendenza dalla velocità relativa. Nell’attrito di Coulomb, la forza resistente è, in prima approssimazione, indipendente dalla velocità di scorrimento, il che consente di mantenere una coppia frenante pressoché costante anche a basse velocità. Questa caratteristica rende il modello particolarmente adatto ai sistemi frenanti destinati all’arresto completo del veicolo.
Nel caso dell’attrito viscoso, invece, la forza dissipativa è proporzionale alla velocità v secondo la relazione:
F=c v
dove c è il coefficiente viscoso. Di conseguenza, l’effetto frenante diminuisce progressivamente con la riduzione della velocità, fino ad annullarsi in prossimità dell’arresto.
Implicazioni progettuali nei sistemi frenanti
Dal punto di vista progettuale, queste differenze comportano implicazioni rilevanti. L’attrito di Coulomb consente di ottenere elevate decelerazioni e garantisce la possibilità di mantenere il sistema in condizioni di equilibrio statico dopo l’arresto. Tuttavia, la sua natura non lineare può introdurre fenomeni indesiderati come discontinuità dinamiche, isteresi e instabilità di tipo stick-slip.
L’attrito viscoso, pur offrendo una risposta più progressiva e stabile, non è sufficiente da solo a garantire prestazioni di frenatura adeguate in tutto il campo operativo, in particolare alle basse velocità. Per questo motivo, esso viene impiegato prevalentemente come meccanismo di smorzamento piuttosto che come unica fonte di frenatura.
Modelli ibridi e applicazioni moderne
Nei sistemi frenanti e di controllo del moto più avanzati, è frequente l’adozione di modelli ibridi che combinano l’attrito di Coulomb con termini viscosi. Questa scelta consente di descrivere in modo più realistico il comportamento dinamico del sistema, migliorare la stabilità numerica nelle simulazioni e ridurre vibrazioni e rumore durante la frenata.
In particolare, l’introduzione del contributo viscoso permette di regolarizzare la transizione tra regime di adesione e scorrimento. Un ruolo rilevante dei modelli ibridi emerge anche nella simulazione numerica e nel controllo automatico. L’aggiunta di componenti viscose o regolarizzanti consente di ottenere simulazioni più robuste e fisicamente plausibili, mantenendo al contempo un costo computazionale contenuto.
In sintesi, mentre l’attrito di Coulomb costituisce il meccanismo dominante nei freni meccanici tradizionali, l’attrito viscoso svolge un ruolo complementare nei sistemi di smorzamento e controllo, evidenziando come la selezione del modello dipenda strettamente dal regime operativo e dalle prestazioni richieste.
Relazione con l’effetto Stribeck
L’attrito di Coulomb rappresenta un caso limite di attrito “a secco”, in cui le superfici a contatto sono direttamente in contatto e la forza di attrito risulta indipendente dalla velocità. Questo regime corrisponde al regime limite dell’effetto Stribeck, osservato nei sistemi lubrificati, in cui l’attrito è massimo e le asperità delle superfici interagiscono direttamente.
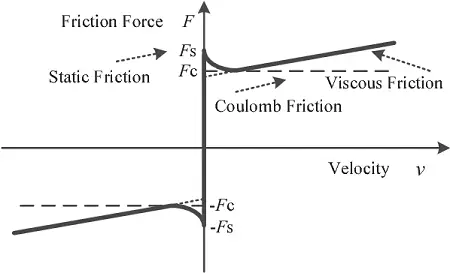
effetto Stribeck
Con l’aumentare della velocità relativa o con l’introduzione di un film lubrificante, l’attrito diminuisce progressivamente e il sistema entra nei regimi misto o idrodinamico, caratterizzati da una dipendenza significativa dalla velocità e da forze di attrito inferiori.
L’integrazione di questo concetto consente di collocare il modello di Coulomb all’interno di una cornice più generale di tribologia, mostrando come le sue assunzioni semplificate rappresentino solo il limite iniziale della complessa curva di attrito osservabile nei sistemi reali.
Conclusioni
Il modello di attrito di Coulomb rappresenta uno strumento fondamentale per la descrizione delle interazioni tra corpi solidi non lubrificati ed è tuttora ampiamente utilizzato nell’analisi e nella progettazione dei sistemi meccanici.
La sua formulazione basata sulla proporzionalità tra forza di attrito e forza normale, consente di descrivere in modo efficace il passaggio tra regime di adesione e scorrimento, fornendo una base teorica solida per lo studio dell’attrito statico e dinamico.
Nel contesto dei sistemi frenanti, l’attrito di Coulomb si dimostra particolarmente adatto a modellare i meccanismi di dissipazione dominanti nei freni meccanici tradizionali, garantendo prestazioni elevate anche a basse velocità e in condizioni di arresto completo.
Tuttavia, il confronto con l’attrito viscoso mette in evidenza i limiti intrinseci del modello coulombiano, in particolare l’assenza di dipendenza dalla velocità e l’incapacità di descrivere fenomeni dinamici complessi come vibrazioni, rumore e variazioni termiche.
Per queste ragioni, nelle applicazioni moderne l’attrito di Coulomb viene spesso affiancato o integrato con modelli più avanzati, in grado di tenere conto degli effetti viscosi, termici e microscopici del contatto. Tale approccio consente di ottenere una rappresentazione più realistica del comportamento dei sistemi reali, mantenendo al contempo la chiarezza concettuale e l’efficacia analitica del modello classico.
In definitiva, l’attrito di Coulomb non deve essere interpretato come una descrizione esaustiva del fenomeno dell’attrito, ma come un modello di riferimento, indispensabile per comprendere i meccanismi di base e per sviluppare analisi più complesse nel campo della tribologia e dell’ingegneria dei sistemi meccanici.

