
I sensori di parcheggio sono dispositivi elettronici installati sui paraurti dei veicoli, anteriori, posteriori o su entrambi, progettati per rilevare la presenza di ostacoli durante le manovre di parcheggio e retromarcia. Attraverso appositi sistemi di rilevamento, questi sensori misurano la distanza dagli oggetti circostanti e avvisano il conducente quando il veicolo si avvicina a un ostacolo, contribuendo a ridurre il rischio di urti e collisioni.
La storia dei sensori di parcheggio affonda le proprie radici in un ambito molto diverso da quello automobilistico. La tecnologia a ultrasuoni alla base di questi dispositivi fu infatti sviluppata anche come sistema di assistenza per le persone non vedenti. Alla fine degli anni Settanta, il ricercatore britannico Tony Heyes, impegnato nello studio di soluzioni per migliorare la mobilità delle persone con disabilità visiva, sviluppò un dispositivo a ultrasuoni destinato a essere utilizzato per individuare gli ostacoli presenti nell’ambiente circostante. L’idea mostrò successivamente un’interessante applicazione anche nel settore automobilistico.
Tra le prime vetture a utilizzare sistemi di questo tipo vi fu la Toyota Corona del 1982, sulla quale Toyota introdusse un sistema denominato Back Sonar. Inizialmente, tuttavia, i sensori di parcheggio rimasero una tecnologia destinata soprattutto alle automobili di fascia alta, dove rappresentavano un equipaggiamento tecnologico innovativo.
La loro diffusione su scala molto più ampia è avvenuta soprattutto a partire dagli anni Duemila. Diverse case automobilistiche iniziarono a proporli come optional anche su modelli più accessibili e, successivamente, come dotazione sempre più comune. Da semplice ausilio per le manovre, i sensori di parcheggio sono così diventati parte integrante dei moderni sistemi di assistenza alla guida.
Come funzionano i sensori di parcheggio
Il funzionamento dei sensori di parcheggio si basa sul rilevamento della distanza tra il veicolo e gli ostacoli circostanti. I sensori sono generalmente inseriti nei paraurti e, quando è attivato il sistema, emettono o rilevano segnali che permettono di individuare la presenza di oggetti nelle vicinanze. Un’unità di controllo elettronico elabora quindi i dati ricevuti e determina la distanza approssimativa dall’ostacolo.
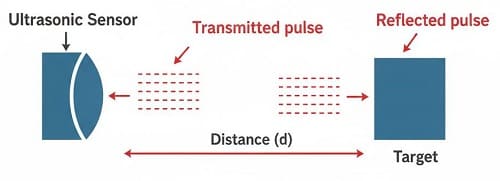
Nei sistemi tradizionali, il rilevamento avviene soprattutto attraverso sensori a ultrasuoni. Questi dispositivi emettono brevi impulsi sonori a frequenza superiore alla soglia dell’udito umano. Quando l’onda incontra un ostacolo, è riflessa verso il sensore sotto forma di eco. Misurando il tempo impiegato dal segnale per andare verso l’ostacolo e tornare indietro, il sistema può calcolare la distanza. Più breve è questo intervallo, più vicino si trova l’ostacolo.
Il segnale è successivamente trasformato in un’informazione comprensibile dal conducente. A seconda del modello di automobile, l’avvicinamento all’ostacolo può essere indicato attraverso segnali acustici intermittenti, la cui frequenza aumenta man mano che diminuisce la distanza, oppure mediante indicatori visivi sul cruscotto o sul display centrale. Nei sistemi più evoluti, le informazioni possono essere integrate con le immagini delle telecamere e rappresentate graficamente sullo schermo.
Oltre agli ultrasuoni, le automobili moderne possono utilizzare anche radar e telecamere, capaci di fornire informazioni più dettagliate sull’ambiente circostante. L’integrazione di diverse tecnologie permette di migliorare la precisione del rilevamento degli ostacoli e costituisce la base di sistemi avanzati di assistenza al parcheggio, nei quali l’elettronica può intervenire anche sullo sterzo e, in alcuni casi, sulle operazioni di frenata.
Sensori di parcheggio a ultrasuoni
I sensori di parcheggio a ultrasuoni sono tra i sistemi più diffusi nel settore automobilistico. Il loro funzionamento si basa sul principio dell’ecolocalizzazione, un fenomeno che presenta analogie con il sistema utilizzato da alcuni animali, come pipistrelli e delfini, per individuare gli oggetti presenti nell’ambiente circostante.
sensori di parcheggio a ultrasuoni
All’interno del sensore è presente un trasduttore piezoelettrico, un componente capace di trasformare un segnale elettrico in una vibrazione meccanica e, viceversa, di convertire in un segnale elettrico le vibrazioni ricevute. Quando il sistema viene attivato, per esempio inserendo la retromarcia, il trasduttore emette un breve impulso di ultrasuoni, generalmente a frequenze di alcune decine di kilohertz, quindi superiori alla soglia dell’udito umano.
L’onda ultrasonica si propaga attraverso l’aria a una velocità che dipende principalmente dalla temperatura. A circa 20 °C, la velocità del suono è di circa 343 m/s. Quando l’onda incontra un ostacolo, una parte dell’energia viene riflessa verso il sensore sotto forma di eco.
Tempo di volo
Il sistema misura il Tempo di Volo (ToF, Time of Flight), cioè l’intervallo trascorso tra l’emissione dell’impulso e la ricezione dell’eco. Conoscendo la velocità del suono, la centralina può determinare la distanza dell’ostacolo attraverso la relazione:
d = (v × t) / 2
dove d è la distanza dall’ostacolo, v la velocità del suono e t il tempo impiegato dall’onda per compiere il percorso di andata e ritorno. Il risultato viene diviso per due perché il tempo misurato comprende entrambi i percorsi.
Prestazioni
La precisione del rilevamento dipende anche dalle caratteristiche dell’ostacolo e dalle condizioni ambientali. Superfici dure e relativamente perpendicolari al sensore riflettono efficacemente gli ultrasuoni, mentre superfici inclinate possono deviare l’eco. Materiali morbidi o irregolari possono invece assorbire o disperdere parte dell’energia sonora. Anche temperatura, pioggia, neve, ghiaccio e sporco sul sensore possono influenzare il funzionamento e provocare rilevamenti meno precisi o falsi segnali.
Per questo motivo, i sensori a ultrasuoni non devono essere considerati strumenti infallibili: la loro efficacia dipende dalla capacità del sistema di interpretare correttamente il segnale ricevuto e dalle condizioni in cui avviene la manovra.
Sensori di parcheggio radar
I sensori radar rappresentano una tecnologia sempre più importante nei moderni sistemi di assistenza alla guida e possono essere utilizzati anche per il rilevamento degli ostacoli durante le manovre di parcheggio. A differenza dei sensori a ultrasuoni, che utilizzano onde meccaniche sonore, i radar sfruttano onde elettromagnetiche ad alta frequenza, generalmente nella banda delle microonde.
La stessa tecnologia radar viene impiegata in numerosi sistemi ADAS (Advanced Driver Assistance Systems), come il controllo adattivo della velocità (ACC) e alcuni sistemi di frenata automatica d’emergenza. Nei sistemi automobilistici moderni sono particolarmente diffuse frequenze nell’ordine delle decine di gigahertz, comprese quelle intorno a 77-79 GHz.
Il radar emette un segnale elettromagnetico che si propaga alla velocità della luce, circa 300.000 km/s. Quando l’onda incontra un ostacolo, una parte del segnale viene riflessa verso il sensore. L’elettronica analizza il segnale ricevuto e, attraverso tecniche di elaborazione come il radar FMCW, può determinare la distanza dell’oggetto e, in determinate condizioni, anche la sua velocità relativa.
Uno dei vantaggi dei radar è la possibilità di collocare il sensore dietro il paraurti, purché il materiale e la struttura del paraurti siano compatibili con il passaggio delle onde radar. Inoltre, rispetto agli ultrasuoni, i radar possono offrire una maggiore capacità di rilevamento della posizione e del movimento degli oggetti e possono continuare a funzionare anche in condizioni ambientali che possono mettere in difficoltà altri sensori.
Queste caratteristiche sono particolarmente utili nei sistemi di Cross Traffic Alert, che possono rilevare veicoli o altri utenti della strada che si avvicinano lateralmente mentre l’automobile esce in retromarcia da un parcheggio.
Vantaggi e limiti
I radar offrono buone capacità di rilevamento della distanza e del movimento, possono essere integrati nel veicolo in modo poco visibile e risultano generalmente meno sensibili alla presenza di pioggia, neve o sporco rispetto alle telecamere. Tuttavia, le loro prestazioni dipendono dalle caratteristiche elettromagnetiche, dalla forma e dall’orientamento degli ostacoli. Alcuni oggetti possono produrre riflessioni deboli o difficili da interpretare.
Un ulteriore limite è rappresentato dal costo e dalla complessità dei sistemi radar, che richiedono componenti elettronici sofisticati, elaborazione dei segnali e procedure di calibrazione. Per questo motivo vengono spesso integrati in sistemi ADAS più completi, nei quali i dati radar possono essere combinati con quelli provenienti da ultrasuoni, telecamere e altri sensori.
Telecamere e sistemi di visione
Le telecamere e i sistemi di visione rappresentano un’evoluzione importante rispetto ai tradizionali sensori di parcheggio. Mentre ultrasuoni e radar sono principalmente progettati per rilevare la presenza, la distanza o il movimento degli ostacoli, una telecamera acquisisce una rappresentazione visiva dell’ambiente.

telecamera
La luce proveniente dalla scena attraversa l’obiettivo e raggiunge un sensore d’immagine, generalmente di tipo CMOS, che la trasforma in un segnale digitale. Il sistema può così fornire al conducente una visualizzazione dell’area circostante il veicolo, mostrando elementi come marciapiedi, veicoli, pedoni e altri ostacoli.
Dalla retrocamera alla visione artificiale
Le prime retrocamere svolgevano essenzialmente una funzione di visualizzazione: riprendevano l’area posteriore dell’automobile e ne mostravano le immagini sul display dell’abitacolo. Nei sistemi moderni, invece, le immagini possono essere elaborate da processori e algoritmi di Computer Vision, cioè tecniche informatiche capaci di estrarre informazioni dalle immagini.
Il sistema può, per esempio, riconoscere e classificare gli oggetti presenti nella scena, distinguendo tra veicoli, pedoni, ciclisti e ostacoli fissi. In alcune applicazioni, algoritmi basati sull’intelligenza artificiale contribuiscono all’analisi automatizzata delle immagini e alla valutazione della situazione circostante.
Linee guida e visione a 360°
Le telecamere posteriori possono essere affiancate da linee guida dinamiche, visualizzate sul display per aiutare il conducente a prevedere la traiettoria del veicolo in funzione dell’angolo di sterzata.

Visione a 360° Bird’s Eye View
Un’evoluzione ulteriore è rappresentata dai sistemi di visione a 360°. Utilizzando più telecamere, generalmente collocate nella parte anteriore e posteriore del veicolo e sui lati, il sistema può combinare le diverse immagini attraverso procedure di elaborazione e stitching, correggendo le distorsioni degli obiettivi grandangolari. Il risultato è una visualizzazione dall’alto, spesso chiamata Bird’s Eye View, che offre al conducente una percezione più completa dello spazio intorno all’automobile e facilita le manovre in aree ristrette.
Limiti delle telecamere
Nonostante i progressi della visione artificiale, le telecamere presentano alcuni limiti. Le loro prestazioni dipendono dalle condizioni di illuminazione e possono diminuire in presenza di oscurità, abbagliamento o forti contrasti. Anche pioggia, fango, neve, condensa e sporco sulla lente possono compromettere la qualità delle immagini.
Per questo motivo, una telecamera non dovrebbe essere considerata un sistema infallibile e autonomo per il rilevamento degli ostacoli.
La fusione dei sensori
Nei veicoli più evoluti, le telecamere vengono infatti integrate con sensori a ultrasuoni, radar e altri sistemi di rilevamento. Attraverso la Sensor Fusion, i dati provenienti da tecnologie differenti vengono combinati per ottenere una rappresentazione più completa e affidabile dell’ambiente.
In questo modo, i punti di forza di ciascun sensore possono compensarne in parte i limiti: la telecamera fornisce informazioni visive e sulla natura degli oggetti, mentre radar e ultrasuoni contribuiscono al rilevamento della distanza e del movimento, anche in condizioni in cui la qualità delle immagini può essere ridotta.
Il calcolo della distanza e la fusione dei dati
Il funzionamento dei moderni sistemi di assistenza al parcheggio non dipende soltanto dalla capacità dei singoli sensori di rilevare un ostacolo. Un ruolo fondamentale è svolto dalla centralina elettronica, che raccoglie, elabora e confronta continuamente le informazioni provenienti dai diversi dispositivi installati sul veicolo.
Nel caso dei sensori di parcheggio a ultrasuoni, la distanza è determinata principalmente attraverso il Tempo di Volo (ToF) dell’onda sonora. Il radar utilizza invece le caratteristiche del segnale elettromagnetico riflesso per ricavare informazioni sulla distanza e sulla velocità relativa degli oggetti. Le telecamere forniscono una quantità ancora maggiore di informazioni visive, che possono essere analizzate attraverso algoritmi di elaborazione delle immagini e di Computer Vision.
Dalla distanza alla posizione dell’ostacolo
La centralina non deve soltanto stabilire quanto è lontano un ostacolo, ma anche dove si trova rispetto al veicolo. Per questo motivo sono utilizzati più sensori distribuiti lungo i paraurti e, nei sistemi più evoluti, telecamere e radar collocati in diverse zone dell’automobile.
Confrontando le informazioni provenienti dai vari dispositivi, il sistema può costruire una sorta di mappa dell’area circostante e identificare la posizione degli ostacoli rispetto alla traiettoria del veicolo. Il display dell’automobile può quindi rappresentare graficamente la distanza e la posizione dell’oggetto, mentre il sistema acustico modifica la frequenza dei segnali di avvertimento in funzione della distanza residua.
La Sensor Fusion
Nei sistemi più avanzati, le informazioni sono combinate attraverso la Sensor Fusion, cioè la fusione dei dati provenienti da sensori differenti. L’obiettivo è ottenere una valutazione dell’ambiente più completa di quella che potrebbe fornire un singolo dispositivo.
Per esempio, una telecamera può riconoscere che davanti al veicolo si trova un pedone, mentre un radar può fornire informazioni sul suo movimento e un sensore a ultrasuoni può contribuire a determinare la distanza nelle immediate vicinanze. La combinazione di questi dati consente al sistema di valutare la situazione con maggiore affidabilità.
La fusione dei sensori è particolarmente importante perché ogni tecnologia presenta vantaggi e limiti. Una telecamera può essere penalizzata dall’oscurità o dalla presenza di sporco sulla lente, mentre gli ultrasuoni possono avere difficoltà con alcuni ostacoli dalla particolare forma o superficie. Il radar, invece, può fornire informazioni utili sul movimento ma non offre lo stesso livello di dettaglio visivo di una telecamera.
Dall’assistenza alla guida automatizzata
L’elaborazione combinata dei dati costituisce la base dei sistemi avanzati di assistenza al parcheggio. In alcune automobili, il sistema non si limita più ad avvertire il conducente della presenza di un ostacolo, ma può assisterlo nella manovra controllando automaticamente alcune funzioni del veicolo, come lo sterzo e, nei sistemi più evoluti, anche accelerazione e frenata.
Il passaggio dai semplici sensori di parcheggio ai sistemi intelligenti di assistenza mostra quindi come rilevamento, elaborazione dei dati e automazione siano diventati elementi sempre più integrati nelle moderne tecnologie automobilistiche.
Applicazioni dei sensori di parcheggio
I sensori di parcheggio trovano oggi applicazione in numerose situazioni in cui è necessario aumentare la sicurezza e la precisione delle manovre a bassa velocità. La loro funzione principale è assistere il conducente nel rilevamento degli ostacoli che possono trovarsi nelle immediate vicinanze del veicolo, soprattutto nelle aree che risultano difficili da osservare direttamente.
Assistenza nelle manovre di parcheggio
L’applicazione più comune riguarda il parcheggio in retromarcia, sia negli spazi paralleli sia nei parcheggi perpendicolari o a spina di pesce. I sensori di parcheggio rilevano la distanza dagli ostacoli e avvisano il conducente attraverso segnali acustici e indicazioni sul display. Il sistema può aiutare a evitare collisioni con altre automobili, muri, colonne, recinzioni e altri elementi presenti nell’area di manovra.
I sensori anteriori possono essere particolarmente utili durante le manovre in spazi ristretti, permettendo di controllare la distanza da ostacoli che si trovano davanti al veicolo e che possono essere difficili da percepire dal posto di guida.
Sistemi di parcheggio assistito
Nei veicoli più evoluti, i sensori sono integrati nei sistemi di parcheggio assistito. Questi sistemi possono individuare uno spazio disponibile, valutarne le dimensioni e assistere il conducente durante la manovra. In alcune automobili il sistema può controllare automaticamente lo sterzo, mentre il conducente mantiene il controllo delle altre funzioni richieste dalla vettura.
Rilevamento degli ostacoli e sicurezza
I sensori di parcheggio possono inoltre contribuire alla prevenzione delle collisioni a bassa velocità. Integrati con telecamere, radar e sistemi elettronici di controllo, permettono al veicolo di monitorare lo spazio circostante e di segnalare situazioni potenzialmente pericolose.
In alcuni sistemi avanzati, il rilevamento di un ostacolo può attivare anche una frenata automatica durante la manovra. Si riduce in tal modo il rischio di urti quando il conducente non reagisce tempestivamente.
Uscita in retromarcia e traffico trasversale
La combinazione tra sensori e radar può essere utilizzata anche per il rilevamento del traffico trasversale posteriore. Quando un’automobile esce in retromarcia da un parcheggio o da un’area con scarsa visibilità laterale, il sistema può rilevare un veicolo, un ciclista o un altro utente della strada che si avvicina lateralmente e avvertire il conducente.
Integrazione nei sistemi ADAS
L’evoluzione più significativa consiste nell’integrazione dei sensori di parcheggio all’interno dei moderni sistemi ADAS (Advanced Driver Assistance Systems). In questo contesto, ultrasuoni, radar, telecamere e altri dispositivi lavorano insieme per fornire una rappresentazione più completa dell’ambiente circostante.
I sensori di parcheggio sono quindi passati dall’essere un semplice dispositivo che emette un segnale acustico a costituire uno degli elementi di una rete di rilevamento intelligente, capace di supportare il conducente e, nei sistemi più avanzati, di partecipare attivamente all’esecuzione della manovra.
Vantaggi e limiti dei sensori di parcheggio
I sensori di parcheggio offrono diversi vantaggi, soprattutto nelle manovre a bassa velocità e negli spazi ristretti. Permettono di rilevare ostacoli difficilmente visibili dal conducente, riducendo il rischio di urti contro veicoli, muri, colonne o altri elementi presenti nell’area di manovra. Contribuiscono inoltre a rendere il parcheggio più preciso, semplice e sicuro, riducendo lo stress del conducente. L’integrazione con telecamere, radar e sistemi ADAS ne amplia ulteriormente le possibilità, consentendo in alcuni casi anche l’assistenza automatizzata alla manovra.
La tecnologia presenta tuttavia alcuni limiti. Nessun sensore è in grado di rilevare correttamente qualsiasi ostacolo in tutte le condizioni: forma, dimensioni, posizione e caratteristiche della superficie possono influenzare il risultato. Anche sporco, ghiaccio, neve, pioggia, scarsa illuminazione o ostacoli particolarmente sottili possono compromettere le prestazioni di alcuni sistemi.
Un ulteriore limite riguarda la possibile falsa percezione di sicurezza. I sensori costituiscono un ausilio alla guida, ma non sostituiscono l’attenzione del conducente. Il loro compito è fornire informazioni aggiuntive sull’ambiente circostante, mentre la responsabilità della manovra rimane al guidatore.
Prospettive future
Le prospettive future dei sensori di parcheggio sono strettamente legate all’evoluzione dei sistemi di assistenza alla guida e alla crescente integrazione tra sensori, intelligenza artificiale e automazione. Le tecnologie a ultrasuoni, radar e telecamere continueranno a essere utilizzate in combinazione, attraverso sistemi di Sensor Fusion capaci di elaborare simultaneamente una grande quantità di informazioni sull’ambiente circostante.
Un’evoluzione importante riguarderà il miglioramento del riconoscimento degli ostacoli. Algoritmi sempre più sofisticati potranno distinguere con maggiore precisione pedoni, ciclisti, veicoli e ostacoli di diversa natura. Si contribuirà così a rendere le manovre più sicure anche in condizioni di visibilità ridotta.
Parallelamente, i sistemi di parcheggio automatizzato potranno diventare sempre più comuni. L’automobile sarà in grado di individuare autonomamente uno spazio disponibile, calcolare la traiettoria ottimale e gestire una parte crescente della manovra, fino a consentire in alcuni casi il parcheggio senza intervento diretto del conducente.
Nel lungo periodo, l’integrazione tra sensori, connettività e guida automatizzata potrebbe permettere ai veicoli di comunicare informazioni relative agli spazi disponibili e agli ostacoli presenti nell’ambiente. I sensori di parcheggio potrebbero così evolvere da semplici strumenti di assistenza a componenti di sistemi intelligenti capaci di interpretare e gestire autonomamente l’ambiente di guida.

